真實監視器跑通 真實資料
2026-11-10 晚上約 20:45,從 12 支台灣公開監視器各錄約 20 秒真實影像,跑人車偵測、追蹤與計數。框和編號都是模型自動畫的,沒有人工修改。
做到了:連續影像擷取(國道 13–15 fps、省道約 5 fps)、汽車與公車的偵測追蹤、每分鐘流量、用道路標線估車速。
還不夠:夜間拍攝、畫面只有 320–352 像素寬,機車幾乎沒被數到、行人只在 2 支鏡頭出現。目前也沒有人工標記的正確答案,數字還不能當準確率。下一步是白天重錄、換能認機車的模型、人工標 3 段當答案。
還不夠:夜間拍攝、畫面只有 320–352 像素寬,機車幾乎沒被數到、行人只在 2 支鏡頭出現。目前也沒有人工標記的正確答案,數字還不能當準確率。下一步是白天重錄、換能認機車的模型、人工標 3 段當答案。
12 支鏡頭的結果
車速估算:國道 1 號南向 22.9K
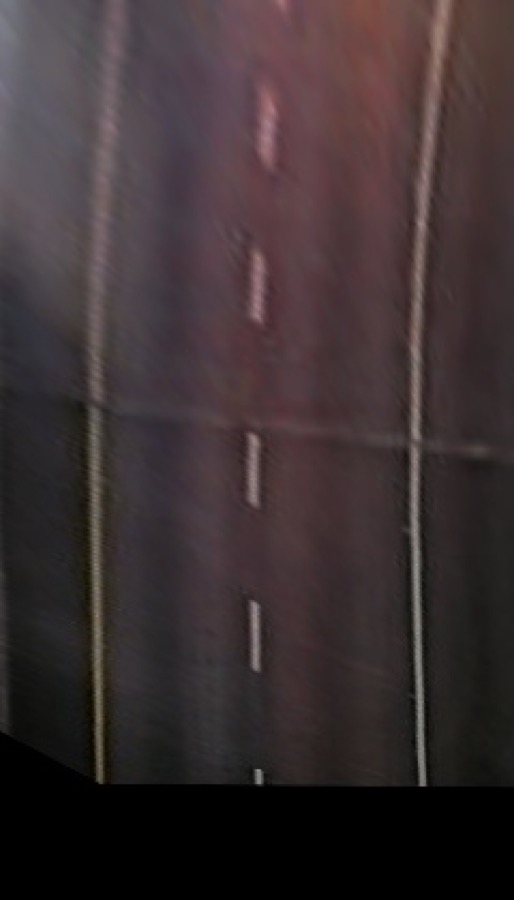
這就是「把畫面換成地面公尺座標」的第一步。用畫面裡三條道路標線(黃色邊線、白色虛線、白色邊線),假設車道寬 3.75 公尺、虛線 4 公尺畫 6 公尺空,算出畫面到路面的對應關係。左圖是換成俯視後的路面:線條平行、虛線間距一致,表示對應關係大致正確。
| 項目 | 結果 |
|---|---|
| 標線對齊誤差 | 虛線端點約 0.25 m,邊線約 0.05–0.07 m |
| 可用的車輛軌跡 | 4 條 |
| 估計車速 | 64、64、74、85 km/h(中位數約 69) |
| 改用 3.5 m 車道寬 | 車速不變 |
近似值,尚未用測速資料驗證。夜間車燈光暈會讓「車子接觸地面的點」偏移。
國道事件偵測:目前進度
| 事件 | 需要的能力 | 狀態 |
|---|---|---|
| 停止車輛(路肩或車道上停住) | 追蹤+判斷靜止超過 N 秒 | 追蹤已跑通;高雄鏡頭已自動標出 3 台靜止車輛 |
| 壅塞回堵 | 車速估算+車道佔用 | 單支鏡頭車速已可估 |
| 逆向行駛 | 軌跡方向對照道路方向 | 待做規則 |
| 事故後車流驟降 | 每分鐘流量時間序列 | 需要長時間連續擷取 |
可分析程度分數怎麼算
0–100 分:解析度 20 分、影格率 20 分、車輛在畫面中的大小 30 分、計數穩定度 30 分。它表示「這支鏡頭適不適合拿來數」,不是準確率;例如高雄那支分數不低,但畫面裡沒有移動的車。